INOVANCE SV660: обзор серии сервоприводов
INOVANCE SV660 — серия серводрайверов китайского производителя, которую всё чаще встречаешь в упаковочных линиях, станках с ЧПУ, роботизированных ячейках и модернизируемом оборудовании. Интерес понятен: привод закрывает типовые задачи позиционирования и стоит ниже европейских и японских аналогов. Но при выборе возникают вопросы: чем версии серии отличаются друг от друга, какой двигатель ставить в паре, как подключить к стойке или ПЛК. В статье разберём назначение серии, варианты интерфейса, подбор, настройку и частые ошибки. Все параметры конкретных моделей уточняйте по каталогу и руководству производителя.
- Назначение и устройство серводрайвера SV660
- Версии серии и интерфейсы управления
- Двигатели и обратная связь
- Как подобрать привод под задачу
- Ввод в эксплуатацию и настройка
- Типичные ошибки и эксплуатация
- Заключение
Назначение и устройство серводрайвера SV660
Серводрайвер (сервоусилитель) — это силовой преобразователь с замкнутыми контурами регулирования тока, скорости и положения. Он получает задание от контроллера, сравнивает его с сигналом обратной связи от энкодера двигателя и формирует напряжение на обмотках так, чтобы вал отрабатывал заданный профиль движения. Принцип работы подробно описан в материале «Что такое сервопривод, как он работает и как им управлять».
Типичная структура драйвера SV660 включает:
- силовой каскад: выпрямитель, звено постоянного тока и инверторный мост на IGBT-модулях;
- цепь торможения: встроенный тормозной резистор в части моделей или клеммы для внешнего;
- плату управления с процессором, где реализованы три контура и функции подавления вибраций;
- вход обратной связи для энкодера двигателя;
- интерфейсы связи с контроллером и сервисные порты для подключения ПК;
- входы и выходы общего назначения: сигналы разрешения, сброса аварии, ограничения хода, готовности.
Серия рассчитана на широкий диапазон мощностей — от компактных осей малых нагрузок до приводов подачи и шпинделей вспомогательных механизмов. Точный ряд мощностей и питающих напряжений (однофазная или трёхфазная сеть 220 В, трёхфазная 380 В) смотрите в каталоге производителя для вашей ревизии.
Версии серии и интерфейсы управления
Главное, что отличает варианты SV660, — способ обмена данными с контроллером. Именно от него зависит, как привод встроится в вашу систему: по сети с цифровым управлением или классически — импульсами и аналоговым сигналом.
| Версия | Тип управления | Где применяется | На что обратить внимание |
|---|---|---|---|
| SV660N | Сетевое, шина EtherCAT | Многоосевые системы, ПЛК и контроллеры движения с EtherCAT-мастером | Нужен мастер EtherCAT, файл описания устройства (ESI), синхронизация осей |
| SV660P | Импульсное задание (шаг/направление), аналоговое задание скорости и момента, связь по Modbus | Модернизация станков, замена шаговых систем, стойки с импульсным выходом | Частота и тип импульсов, электронный редуктор, согласование логических уровней |
Состав режимов и функций уточняйте по документации на конкретную модель: набор прошивок и аппаратных вариантов у производителя периодически обновляется.
Для сравнения: в классе приводов с импульсным управлением и простой настройкой работают, например, серии OMRON. Если по проекту нужно рассмотреть альтернативу с понятной схемой подключения, посмотрите сервопривод SmartStep 2.
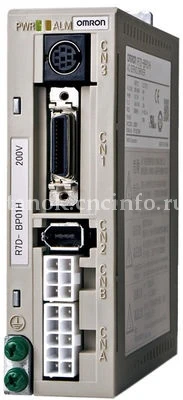
Серводрайвер для задач позиционирования с импульсным заданием. Подходит как ориентир при сравнении с SV660P по функциональности и схеме подключения.
Двигатели и обратная связь
Драйвер SV660 работает в паре с синхронными серводвигателями той же марки (обычно серии MS1H с разными фланцами и инерцией ротора). Производитель рекомендует использовать согласованные пары «драйвер — двигатель»: параметры мотора, как правило, подхватываются автоматически по сигналу энкодера или вводятся по таблице.
Обратная связь — ключевой фактор точности. В двигателях серии применяются энкодеры высокого разрешения, в том числе абсолютные многооборотные (разрядность указывается в паспорте двигателя). Абсолютный энкодер сохраняет положение вала при отключении питания, но требует батарейного блока на питание его памяти. Разницу между инкрементальными и абсолютными датчиками разбирает статья «Энкодеры и их разновидности».
Что учитывать при комплектации оси:
- Момент и скорость. Номинальный момент двигателя должен покрывать рабочий режим, пиковый — разгон и торможение.
- Инерция нагрузки. Отношение инерции нагрузки к инерции ротора влияет на устойчивость контура. Допустимые значения указаны в руководстве; при их превышении падает качество настройки.
- Тормоз двигателя. Для вертикальных осей нужен двигатель со стояночным тормозом и корректная цепь его управления.
- Кабели. Силовой кабель и кабель энкодера выбираются по длине и экранированию. Короткие ёмкостные кабели и правильное заземление экрана заметно снижают помехи; подробнее — в разделе кабели для станков.
Общий обзор рынка двигателей для промышленных осей есть в статье «Обзор производителей серводвигателей: что выбрать в 2025 году».
Как подобрать привод под задачу
Подбор начинается не с каталога, а с механики: передача (ШВП — шарико-винтовая пара, зубчатый ремень, рейка), масса, ход, требуемые скорость и ускорение, цикл работы. Из них вычисляют момент и скорость на валу двигателя, затем выбирают пару «двигатель — драйвер» с запасом.
| Параметр | Как определить | Что проверить в каталоге |
|---|---|---|
| Момент нагрузки | Расчёт по трению, весу и усилию резания; эквивалентный (среднеквадратичный) момент за цикл | Номинальный и пиковый момент двигателя |
| Скорость | Скорость подачи, шаг ШВП или передаточное число | Номинальная и максимальная частота вращения |
| Инерция | Суммарная инерция нагрузки, приведённая к валу | Допустимое отношение инерций |
| Интерфейс | Что умеет контроллер: EtherCAT, импульсы, аналог | Версия привода (N или P) и режимы |
| Питание | Сеть цеха: 220 В или 380 В | Диапазон входного напряжения драйвера |
| Торможение | Энергия торможения при реверсах и вертикальных ходах | Мощность встроенного резистора, необходимость внешнего |
Если проект допускает несколько брендов, сравните INOVANCE с приводами других производителей по функциям, доступности запчастей и сервису. В блоге уже есть обзоры OMRON R88D, Panasonic Minas и Bosch Rexroth IndraDrive. Для сетевых многоосевых задач с цифровой шиной стоит посмотреть, например, сервопривод Accurax G5.
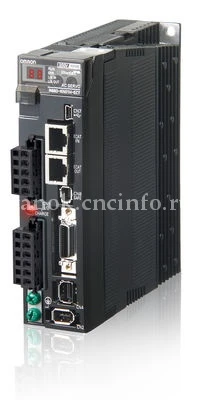
Серводрайвер из линейки OMRON, который рассматривают при выборе привода для осей с высокими требованиями к динамике. Удобен как точка сравнения с SV660N.
Более широкий выбор — в каталоге: сервоприводы, сервоусилители и серводвигатели.
Ввод в эксплуатацию и настройка
Порядок работ для любого серводрайвера примерно одинаков; конкретные номера параметров SV660 берите из руководства на вашу версию.
- Проверка монтажа. Убедитесь в правильности подключения фаз U, V, W, заземления, цепи энкодера и тормоза. Перепутанные фазы или обрыв экрана энкодера — частая причина аварий при первом пуске.
- Подача питания без нагрузки. Включите силовое питание, проверьте отсутствие аварий и корректное определение двигателя.
- Пробный пуск. Выполните пробный ход (jog) с отсоединённой механикой или на малой скорости, проверьте направление вращения.
- Выбор режима управления. Для версии P — задайте тип импульсов и электронный редуктор (число импульсов на оборот); для версии N — настройте обмен по EtherCAT и привязку осей в контроллере.
- Автонастройка. Запустите функцию автоматического подбора коэффициентов по инерции нагрузки, затем оцените поведение оси на реальном профиле движения.
- Подавление резонансов. При гудении или вибрации используйте режекторные фильтры (notch) и корректировку жёсткости, а не просто занижайте усиление.
- Сохранение. Запишите параметры в энергонезависимую память и сделайте резервную копию файла настроек.
Для связи с ПК применяется фирменное программное обеспечение производителя. Перед обновлением прошивки сохраните текущие параметры и убедитесь в совместимости версий драйвера и ПО.
Типичные ошибки и эксплуатация
Большинство отказов серводрайверов связано не с самим устройством, а с монтажом, помехами и перегрузом механики.
| Симптом | Вероятная причина | Что проверить |
|---|---|---|
| Авария по перегрузке при разгоне | Заниженный запас по моменту, заклинивание механики, слишком крутые ускорения | Ход оси вручную, расчёт момента, время разгона |
| Ошибка энкодера | Обрыв или помеха в кабеле обратной связи, плохой контакт разъёма, севшая батарея абсолютного датчика | Кабель и экран, разъём, напряжение батареи |
| Перенапряжение в звене постоянного тока | Энергия торможения не рассеивается, недостаточен тормозной резистор | Резистор и его подключение, параметры торможения |
| Вибрация и гул на остановке | Завышенная жёсткость, резонанс механики, люфт в передаче | Настройки усиления, notch-фильтры, затяжка муфт и опор |
| Потеря шагов или рассогласование позиции | Помехи в импульсной линии, неверный электронный редуктор | Экранирование, заземление, параметры редуктора |
Важно: смысл конкретных кодов аварий зависит от модели и версии прошивки драйвера, поэтому сверяйтесь с руководством по обслуживанию вашей серии. Для эксплуатации обязательны:
- раздельная прокладка силовых и сигнальных кабелей;
- единая точка заземления шкафа и корректное подключение экранов;
- чистка вентиляторов и радиаторов, отсутствие пыли и масляного тумана внутри шкафа;
- плановая замена батареи абсолютного энкодера по регламенту производителя.
Если привод вышел из строя и вам нужна диагностика, обратитесь в службу ремонта промышленного оборудования. Для переоснащения станка современными осями пригодится раздел модернизация станков с ЧПУ.
FAQ: частые вопросы
Чем SV660N отличается от SV660P?
SV660N управляется по сети EtherCAT и предназначен для многоосевых систем с соответствующим мастером. SV660P работает с импульсным и аналоговым заданием и подходит для станков и контроллеров с классическим интерфейсом.
Можно ли использовать SV660 с двигателем другого производителя?
Технически возможно, если совпадают параметры мотора и тип энкодера, но производитель рекомендует штатные двигатели. Совместимость и протокол обратной связи уточняйте в документации.
Нужна ли батарея для абсолютного энкодера?
Для сохранения многооборотного положения при отключении питания батарея, как правило, нужна. Тип и срок замены указаны в руководстве на двигатель и драйвер.
Что делать, если привод гудит на остановке?
Чаще всего причина — завышенная жёсткость или резонанс механики. Запустите автонастройку, подключите режекторный фильтр и проверьте люфты и крепёж муфт.
Нужен ли внешний тормозной резистор?
Зависит от энергии торможения вашей оси: при частых реверсах и вертикальных ходах встроенного резистора может не хватить. Расчёт и допустимые значения приведены в руководстве по модели.
Заключение
INOVANCE SV660 — функциональная серия серводрайверов, которая закрывает как сетевые задачи (версия с EtherCAT), так и классическое позиционирование импульсами. Выбор зависит от интерфейса вашего контроллера, механики оси и требований к точности. Надёжную работу обеспечивают согласованная пара «драйвер — двигатель», правильный монтаж кабелей и грамотная настройка контуров.
Если вам нужно подобрать привод под конкретный станок, сравнить варианты разных производителей или рассчитать ось, специалисты ООО «Эффективное производство» помогут с выбором и комплектацией.
Связанные материалы
Читайте также